研究突破
Agent as Policy:通用 AI 智能體直接操控機器人執行任務
Agent as Policy for Robotic Manipulation
arXiv cs.CL2026-09-14
摘要
研究團隊提出 Agent as Policy(AGP)方法,讓通用 AI 智能體無需任務特定或環境特定訓練,就能直接控制物理機器人完成多種操作任務。該智能體透過視覺理解、程式生成、動作指令和實時糾正等能力,與物理世界形成閉環互動,在精密操控、動態運動、可變形物體等複雜操作上展現出 80-100% 的成功率。
●開發者:可探索大語言模型與機器人系統的深度整合方案
●投資人:機器人自動化領域的通用智能方向值得關注
●一般用戶:未來家務和製造業自動化可能因此加速實現
重要性評分
🟠 值得關注
喜歡這篇?每天早晨還有更多。
訂閱 5min AI,讓 AI 替你追蹤整個 AI 世界。
相關指南
Perplexity vs DeepSeek:AI 搜尋引擎與開發模型比較
Perplexity 與 DeepSeek 差異比較:Perplexity 附來源的 AI 搜尋與免費、Pro、Max 方案,DeepSeek 的 DeepThink、搜尋與依 token 計費的 API,幫你判斷 Perplexity 好用嗎、該選哪一個。
閱讀指南
Perplexity vs NotebookLM:AI 搜尋與筆記工具哪個更適合你?
Perplexity vs NotebookLM(現名 Gemini Notebook)比較:即時搜尋與來源引用、文件問答與音訊摘要、免費版額度與付費方案價格、企業版資料保護,以及 NotebookLM 上手步驟與兩者搭配的工作流程。
閱讀指南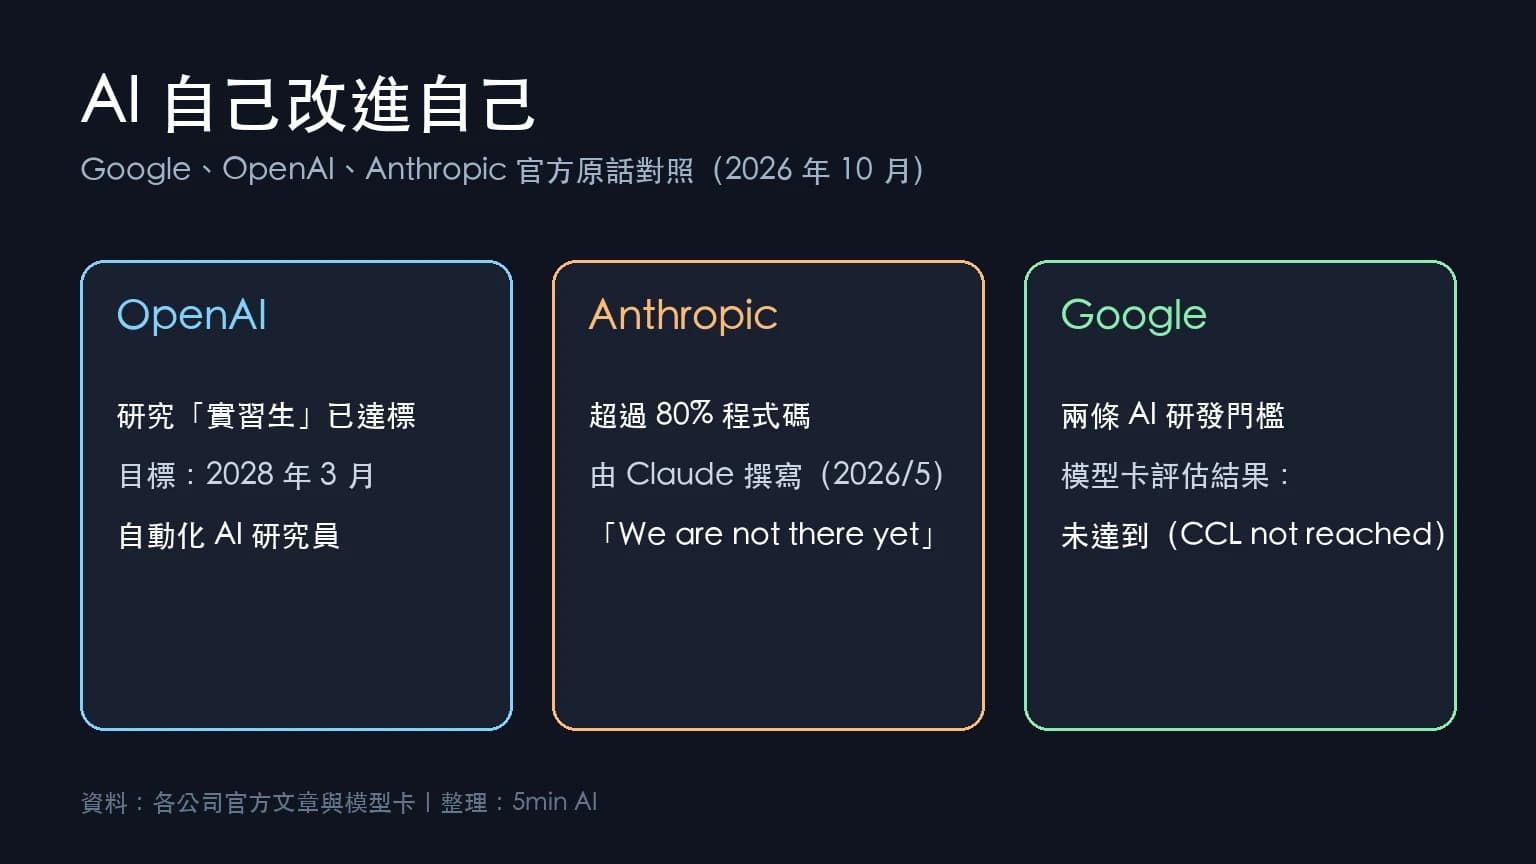
AI 自己改進自己(RSI):Google、OpenAI、Anthropic 官方到底說了什麼
OpenAI、Anthropic、Google 都在談 AI 參與研發下一代 AI(RSI)。整理三家官方文件的原話與數字,分開傳言與事實:誰說了什麼、誰說還沒到。
閱讀指南本文摘要由 AI 自動生成,內容源自原始報導。如有疑慮,請參閱關於我們。
喜歡這篇?每天早晨還有更多。
訂閱 5min AI,讓 AI 替你追蹤整個 AI 世界。