安全倫理
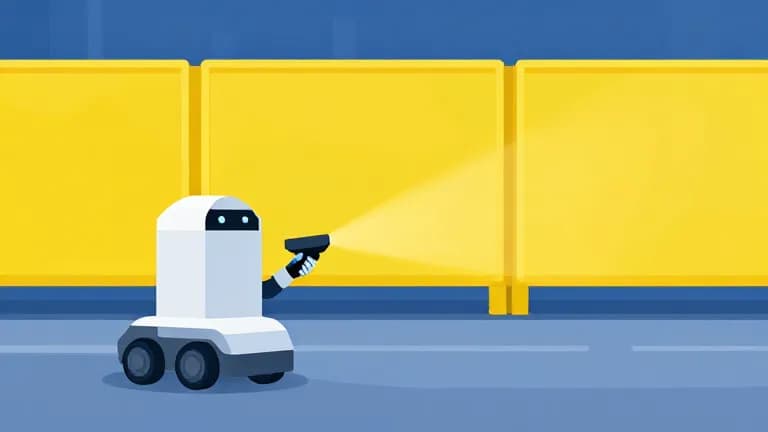
機器人安全功能已存在,但如果輸入資料被謊言欺騙呢?
Your Robot’s Safety Functions Already Work. What If the Input Lies?
IEEE Spectrum Robotics2026-10-27
摘要
VicOne 指出,儘管機器人具備距離感測與避障等安全機制,但若環境輸入訊號遭人為操縱或產生誤差,機器人仍可能做出錯誤判斷。這項研究揭示了透過欺騙感測器來操控機器人行為的潛在風險,凸顯了當前機器人安全系統在面對惡意輸入時的脆弱性。
VicOne 透過 LAB R7 專案深入探討機器人安全系統的潛在漏洞。儘管現代機器人配備了距離感測、位置估計與停止訊號等安全機制,能對環境做出即時反應,例如移動機器人在走廊減速、協作機械臂在工人靠近時放緩動作、或人形機器人在有人經過時暫停,但這些機制的運作完全依賴輸入資訊的準確性。
當輸入訊號發生錯誤或被刻意操縱時,機器人仍會依照既定設計執行指令,導致安全機制失效。VicOne 指出,這種不匹配可能源於系統故障,也可能來自蓄意的人為操縱。具體而言,若環境輸入被誤導,移動機器人可能將實際上有人存在的走廊判讀為空曠;協作機械臂可能誤判工人距離較遠而繼續運作;人形機器人則可能因未接收到停止訊號,即便有人橫穿其路徑仍繼續前進。這些案例顯示,單純依賴感測數據無法完全保障人員安全。
機器人不僅是測量環境的設備,更會解讀所見所聞以決定下一步行動。這意味著放置在環境中的資訊可以直接影響機器人的行為決策。VicOne 的研究重點在於檢視這些受操縱的輸入訊號如何改變機器人的行為模式,以及這對於旨在保護人員安全的系統設計意味著什麼。
已發表的研究提供了具體的實證支持,其中特別提到了對視覺-語言-動作(VLA)模型的相關研究。這類模型結合了視覺感知、語言理解與動作執行,進一步凸顯了當輸入資訊被欺騙時,複雜的決策鏈條可能產生的連鎖反應。
●開發者:需強化感測器輸入的驗證與防偽機制
●投資人:機器人安全與資安領域值得關注
●一般用戶:使用機器人時需注意環境干擾風險
重要性評分
🟠 值得關注
喜歡這篇?每天早晨還有更多。
訂閱 5min AI,讓 AI 替你追蹤整個 AI 世界。
相關指南

2026 生成式 AI 安全實戰:企業防範與倫理指南
解析 2026 AI 安全策略,提供企業防範生成式 AI 風險的實戰步驟,涵蓋歐盟 AI Act 時程、安全合規檢查與 AI 倫理規範落地做法,幫助企業打造可信任的 AI 應用。
閱讀指南
Perplexity vs DeepSeek:AI 搜尋引擎與開發模型比較
Perplexity 與 DeepSeek 差異比較:Perplexity 附來源的 AI 搜尋與免費、Pro、Max 方案,DeepSeek 的 DeepThink、搜尋與依 token 計費的 API,幫你判斷 Perplexity 好用嗎、該選哪一個。
閱讀指南
Perplexity vs NotebookLM:AI 搜尋與筆記工具哪個更適合你?
Perplexity vs NotebookLM(現名 Gemini Notebook)比較:即時搜尋與來源引用、文件問答與音訊摘要、免費版額度與付費方案價格、企業版資料保護,以及 NotebookLM 上手步驟與兩者搭配的工作流程。
閱讀指南本文摘要由 AI 自動生成,內容源自原始報導。如有疑慮,請參閱關於我們。
喜歡這篇?每天早晨還有更多。
訂閱 5min AI,讓 AI 替你追蹤整個 AI 世界。