研究突破
π₀.₇:具有創現能力的可操控通用機器人基礎模型
${\pi}_{0.7}$: a Steerable Generalist Robotic Foundation Model with Emergent Capabilities

arXiv cs.LG · 2026-04-20
摘要
研究團隊發表了機器人基礎模型 π₀.₇,能在未見過的環境中執行多樣化任務,包括廚房電器操作、衣物摺疊和義式濃縮咖啡機操作等。該模型透過多模態提示條件訓練,在零次學習下即可實現跨具身通用化,性能表現與專門微調的強化學習模型相當,代表機器人通用智能的重要進展。
●開發者:可探索多模態條件訓練架構應用於具身 AI 系統
●投資人:通用機器人技術商業化有望加速
●一般用戶:家務自動化機器人實用性明顯提升
重要性評分
76/100
🟠 值得關注
機器人基礎模型具身 AI多模態學習
原文出處喜歡這篇?每天早晨還有更多。
訂閱 5min AI,讓 AI 替你追蹤整個 AI 世界。
相關指南
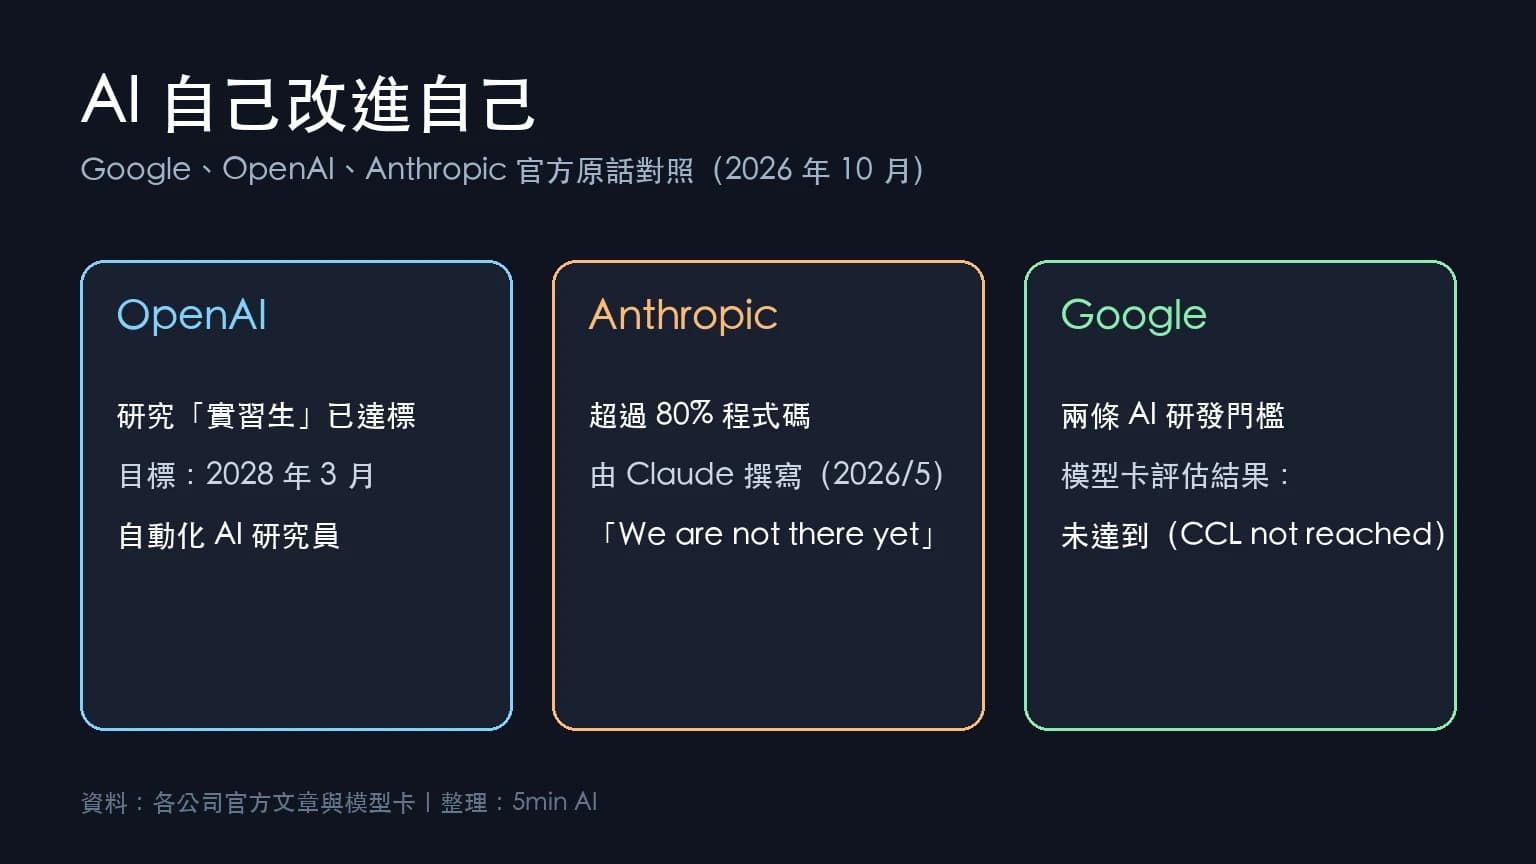
AI 自我改進 RSI
AI 自己改進自己(RSI):Google、OpenAI、Anthropic 官方到底說了什麼
OpenAI、Anthropic、Google 都在談 AI 參與研發下一代 AI(RSI)。整理三家官方文件的原話與數字,分開傳言與事實:誰說了什麼、誰說還沒到。
閱讀指南 →
google ai studio vibe coding 教學
Google AI Studio Vibe Coding 教學:快速原型開發實戰
深入解析 Vibe Coding 是什麼,並提供 Google AI Studio 使用教學。透過 Google 程式碼生成技術,快速建立原型,提升開發效率。
閱讀指南 →
perplexity vs chatgpt
Perplexity vs ChatGPT:2026 搜尋與對話 AI 工具比較
深入比較 Perplexity vs ChatGPT 2026 版本,分析 perplexity 和 chatgpt 差異,解答 perplexity 好用嗎,並提供最佳 ai 搜尋工具推薦與選擇建議。
閱讀指南 →🤖 本文摘要由 AI 自動生成,內容源自原始報導。如有疑慮,請參閱關於我們。
喜歡這篇?每天早晨還有更多。
訂閱 5min AI,讓 AI 替你追蹤整個 AI 世界。